Waymo en Madrid: cómo funcionan sus robotaxis, cuándo llegan y qué los diferencia de Tesla
por Manuel NaranjoQué es Waymo y qué significa viajar en un coche de nivel 4
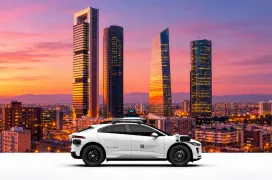
Waymo prepara su llegada a la Comunidad de Madrid con un sistema que reúne sensores, inteligencia artificial y años de experiencia en conducción autónoma. La empresa de Alphabet anunció el 20 de octubre de 2026 que pretende recibir a sus primeros pasajeros en España durante 2027. Antes de abrir los viajes al público, comenzará con conducción manual y validación con especialistas al volante.
El anuncio acerca a España una tecnología que ya transporta pasajeros sin conductor en Estados Unidos y plantea dudas concretas: qué detecta el vehículo, cómo decide cuándo frenar, quién interviene si encuentra una calle bloqueada y qué permisos necesita. También obliga a precisar la comparación con Tesla, cuya actividad comprende vehículos particulares con asistencia supervisada y un servicio Robotaxi que incorpora Model Y y Cybercab. Son productos con condiciones de uso distintas.
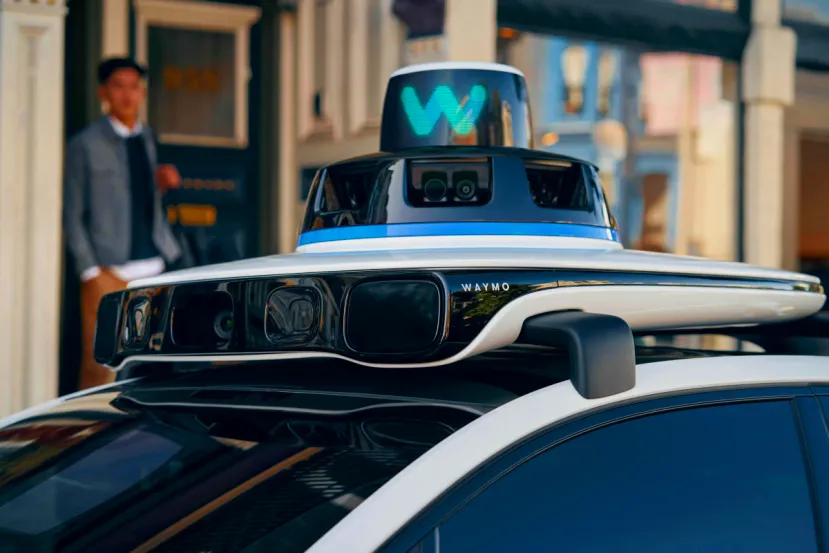
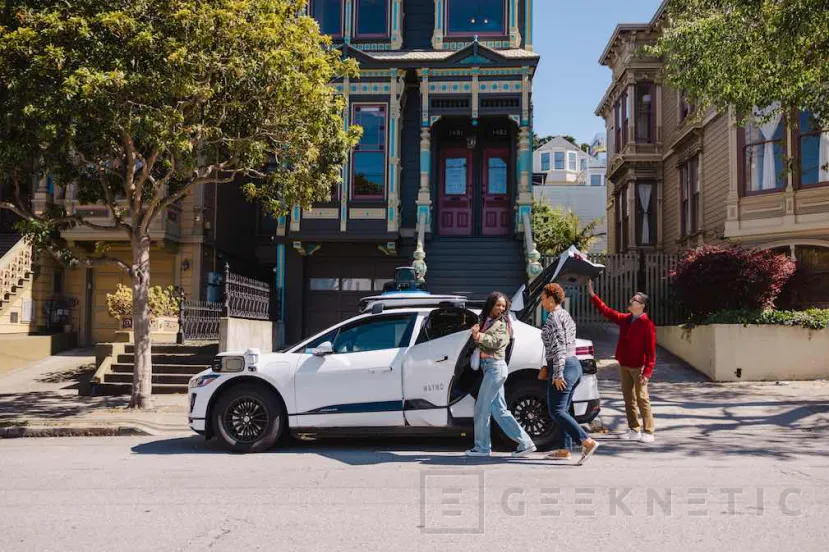
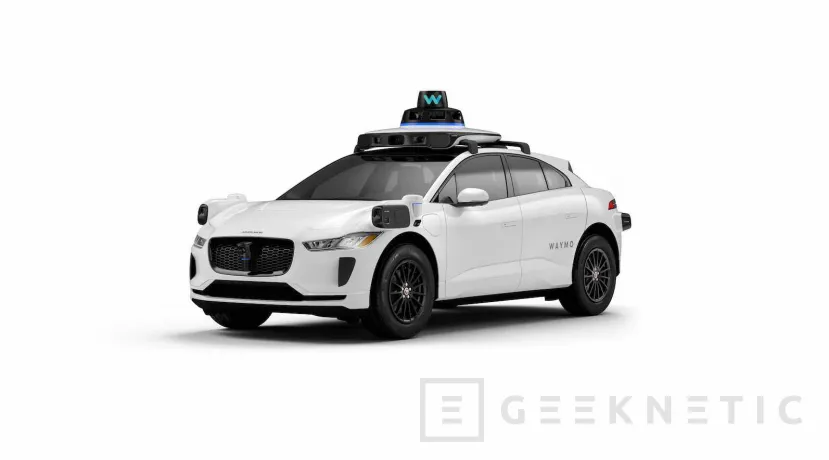
Waymo nació como el proyecto de coche autónomo de Google en 2009 y se convirtió en una empresa de Alphabet en 2016. Su tecnología de conducción se llama Waymo Driver. Ese nombre identifica el conjunto de hardware y software que interpreta el entorno y maneja el vehículo. El Jaguar I-PACE que veremos inicialmente en Madrid es la plataforma sobre la que se instala ese sistema.
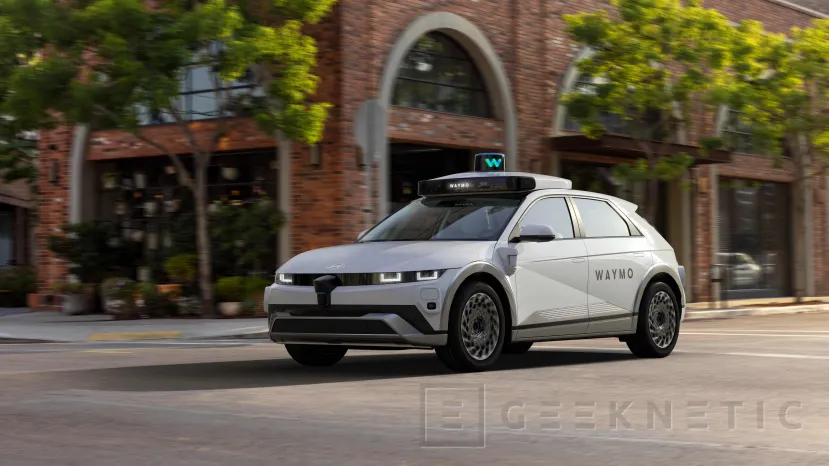
La distinción ayuda a entender su estrategia. Waymo puede integrar su tecnología en diferentes automóviles, aunque cada combinación requiere trabajo de ingeniería y validación. En sus planes o en su operación estadounidense figuran el Ojai, desarrollado con Zeekr, y la colaboración con Hyundai para el IONIQ 5. El anuncio para Madrid identifica expresamente al Jaguar.
El nivel de autonomía depende de quién conduce y responde
La clasificación SAE contempla seis niveles, del 0 al 5. En el nivel 2, el sistema puede controlar dirección y velocidad simultáneamente, mientras la persona supervisa de forma continua y debe intervenir cuando sea necesario. El nivel 3 permite delegar la conducción bajo determinadas condiciones, pero exige que un usuario preparado retome el control cuando el sistema lo solicite.
El nivel 4 permite circular sin que un pasajero tenga que asumir la conducción, dentro de las condiciones para las que se ha diseñado el sistema. Si un viaje no puede continuar, la automatización debe gestionar la respuesta prevista y alcanzar una condición de riesgo mínimo. El nivel 5 amplía esa capacidad a todas las condiciones de circulación que podría afrontar un conductor humano.
Un robotaxi de nivel 4 puede, por tanto, transportar a alguien que carezca de permiso de conducir. Su funcionamiento está delimitado por un dominio de diseño operacional, conocido como ODD. Este define condiciones como las vías, la zona geográfica, las velocidades o la meteorología admitidas. Un servicio puede funcionar sin conductor en una parte de una ciudad y seguir sin estar preparado o autorizado para otra zona cercana.
La presencia de un volante tampoco determina por sí sola el nivel. El Jaguar conserva los mandos convencionales porque procede de un automóvil de producción. Un vehículo diseñado específicamente como robotaxi puede prescindir de ellos. La clasificación describe la función activa y cómo se reparten las responsabilidades.
La llegada a Madrid: vehículos, zonas, pruebas y permisos
La preparación de Waymo abarca inicialmente Madrid capital, Alcobendas y Getafe. La empresa deja abierta la incorporación de otras áreas y explica que probará sus vehículos de día y de noche. Su horario habitual de ensayos puede cubrir las 24 horas del día, aunque eso no constituye un anuncio de servicio comercial permanente.
El primer trabajo consiste en conducir manualmente para recoger información de las calles. Después llegará la circulación autónoma con especialistas locales formados y preparados para intervenir. El paso posterior será la operación totalmente autónoma, condicionado a las comprobaciones y autorizaciones correspondientes. La compañía presenta 2027 como objetivo para los primeros usuarios, sin concretar un mes de apertura.
Qué ha autorizado la DGT
El registro público del programa ES-AV de la Dirección General de Tráfico recoge una autorización de Waymo para 16 vehículos de pruebas, identificada como FVA-03/2026. Su vigencia publicada abarca del 19 de octubre de 2026 al 18 de octubre de 2028 y figura con ámbito nacional y automatización SAE 4. El permiso autoriza hasta 16 vehículos, aunque Waymo aún no ha detallado cuántas unidades hay ya por Madrid.
ES-AV organiza las pruebas en fases controladas, extensivas y de predespliegue. Los requisitos varían con la madurez del proyecto. En la fase de predespliegue, el operador de seguridad a bordo puede ser opcional, mientras se exige un operador de seguridad remoto. La existencia de esa posibilidad general tampoco demuestra que una empresa concreta haya recibido autorización para utilizarla en todas sus pruebas.
Conviene separar el permiso para ensayar la tecnología de la prestación de transporte comercial. El registro de un vehículo automatizado en un programa de evaluación no resuelve por sí solo todas las condiciones de un futuro servicio de pasajeros. Waymo mantiene que trabaja con las autoridades nacionales, autonómicas y locales para preparar ese despliegue.
Seguros y responsabilidad durante los ensayos
El programa ES-AV exige mantener un seguro obligatorio y cobertura de responsabilidad civil por los daños que puedan causar las pruebas. La instrucción fija importes de cinco millones de euros para la fase 1 y diez millones para las fases 2 y 3. Son requisitos del programa de ensayos, sin que esas cantidades permitan anticipar la póliza comercial definitiva de Waymo en Madrid.
La atribución de responsabilidad en un incidente depende de las circunstancias y de las normas aplicables. La etiqueta SAE 4 describe una capacidad de conducción y no determina por sí sola quién debe responder por todos los daños posibles. El titular de la autorización debe mantener vigente el seguro durante las pruebas.
Lo que tiene que adaptarse al tráfico español
La empresa debe validar su sistema con la señalización, las reglas y los comportamientos locales. Su documentación para España menciona las prioridades de peatones y ciclistas, las particularidades de los carriles y las señales basadas en la Convención de Viena de 1968. A ello se suma la interpretación de las situaciones que aparezcan durante los recorridos de prueba.
Una rotonda, un paso estrecho junto a una furgoneta de reparto o un carril cortado exigen relacionar la norma con lo que sucede en ese momento. Son ejemplos de situaciones que debe resolver un conductor automatizado; el anuncio no ofrece resultados específicos de Waymo en esos escenarios madrileños. Esa evidencia tendrá que proceder de la validación local.
Los sensores de Waymo: qué aportan el lidar, las cámaras y el radar
Waymo combina varias formas de observar una misma escena. Cada tecnología obtiene información diferente y presenta limitaciones propias. La utilidad de integrarlas está en poder contrastar señales y conservar información relevante cuando una modalidad funciona peor. La seguridad depende también de cómo se procesen sus datos y de la respuesta posterior del vehículo.
LiDAR: medir la geometría con luz
El LiDAR emite pulsos láser y mide el tiempo que tarda en recibir sus reflejos. Esas mediciones permiten calcular distancias y construir una representación tridimensional mediante puntos. Así obtiene información sobre la posición y el volumen de los objetos, incluso cuando la iluminación ambiental dificulta una imagen convencional.
Waymo describe alcances de hasta 300 metros en su documentación del sistema de quinta generación. La identificación de un objeto a esa distancia depende de su tamaño, su visibilidad y las condiciones de la escena. Los obstáculos opacos bloquean la visión del sensor: si un camión tapa a un peatón, el sistema debe gestionar esa falta de visibilidad.
Cámaras: interpretar señales y detalles visuales
Las cámaras aportan información de color y textura, necesaria para interpretar semáforos, señales y numerosos detalles del entorno. La documentación del Waymo Driver instalado en el Jaguar I-PACE describe 29 cámaras y cobertura alrededor del vehículo. Se combinan diferentes campos de visión para observar zonas próximas y objetos más lejanos.
Una imagen puede aportar detalles que una nube de puntos no representa del mismo modo. A cambio, la visión debe afrontar contraluces, poca luz, reflejos y suciedad. El software tiene que convertir píxeles en información útil para conducir, desde distinguir un semáforo hasta seguir el movimiento de un ciclista. Otros vehículos pueden ocultar parte del entorno incluso cuando hay cámaras alrededor de todo el coche.
Radar y receptores de sonido
El radar utiliza ondas de radio y aporta medidas de distancia y velocidad relativa. Ofrece información complementaria cuando la lluvia, la niebla o la iluminación complican otras observaciones. Su interpretación se integra con el resto de sensores para comprender qué objetos están presentes y cómo se mueven.
Los receptores de audio externos ayudan a detectar señales como las sirenas de vehículos de emergencia. Reconocer una sirena forma parte de la percepción. Después, el sistema debe decidir cómo responder según el tráfico y el espacio disponible, incluido dónde apartarse si resulta necesario.
Quinta y sexta generación: dos configuraciones que no conviene mezclar
La sexta generación del Waymo Driver fue presentada en agosto de 2024 con 13 cámaras, cuatro LiDAR y seis radares, además de receptores de audio externos. La empresa anunció campos de visión solapados y un alcance del conjunto de hasta 500 metros. Es la configuración presentada para esa generación, distinta de la descripción del Jaguar de quinta generación.
La explicación técnica publicada por Waymo en febrero de 2026 añade sensores de imagen de 17 megapíxeles para esa nueva generación y sistemas de limpieza integrados. El objetivo declarado es conservar detalle visual con menos cámaras y mantener su visión en condiciones difíciles.
Durante 2026 Waymo ha incorporado el Ojai a sus viajes públicos en Estados Unidos. La reducción del número de sensores responde a una revisión de su diseño, ubicación y capacidades. Para comparar sistemas hay que valorar el número de sensores junto con la resolución, la cobertura, la fiabilidad, el cálculo y el software. Los números del Ojai no deben trasladarse a los Jaguar anunciados para Madrid.
Sistemas de respaldo si falla un componente
Waymo describe un ordenador secundario, frenado de respaldo, dirección redundante y fuentes de alimentación independientes para funciones críticas. También incorpora sistemas alternativos de detección y evitación de colisiones. El objetivo es conservar capacidad de respuesta ante determinados fallos y poder detener el vehículo de forma segura.
Esta arquitectura importa especialmente cuando ningún ocupante tiene que hacerse cargo de la conducción. Su existencia tampoco garantiza que cualquier combinación de averías pueda resolverse sin consecuencias. La validación debe considerar los fallos posibles, su detección y las maniobras que el vehículo puede ejecutar en cada caso.
Cómo convierte los datos en decisiones de conducción
La conducción automatizada exige relacionar la posición del coche, los elementos de la vía y los movimientos de otros usuarios. Waymo describe funciones de localización, percepción, predicción y planificación que trabajan con información actualizada. Separarlas ayuda a explicar el proceso, aunque en la práctica sus resultados se condicionan continuamente.
Mapas detallados y localización
Antes de abrir una zona, Waymo crea mapas propios con detalles de carriles, pasos de peatones, bordillos y señales. Estos datos aportan contexto que un mapa de navegación convencional no necesita representar con la misma precisión. El vehículo combina ese conocimiento con sus sensores para ubicarse, sin depender exclusivamente de una señal GPS que puede degradarse.
El mapa no sustituye la observación del tráfico. Una calle puede tener obras nuevas o un vehículo atravesado aunque el trazado registrado siga siendo correcto. Waymo explica que contrasta sus observaciones con la cartografía para reconocer cambios y adaptar la circulación. También utiliza lo detectado para actualizar la información compartida por la flota.
Percepción y predicción
La percepción identifica y sigue objetos relevantes. Además de distinguir peatones, coches o bicicletas, necesita estimar posiciones y movimientos a lo largo del tiempo. El sistema debe relacionar esas detecciones con el espacio por el que puede circular y con las señales que regulan la vía.
La predicción considera posibles movimientos futuros. Un automóvil detenido podría seguir aparcado o incorporarse; un peatón próximo a un paso podría cruzar o continuar por la acera. Son ejemplos que muestran por qué detectar un objeto no basta. El plan de conducción necesita contemplar incertidumbre y mantener margen para reaccionar si la situación cambia.
Waymo ha publicado conjuntos de datos para investigar esas interacciones, con trayectorias de distintos usuarios y mapas asociados. También explica que adapta la conducción urbana en zonas de visibilidad reducida. Reducir la velocidad frente a un paso parcialmente oculto permite disponer de más tiempo si aparece alguien.
Planificación y control del movimiento
Con la información anterior, el sistema selecciona una trayectoria y determina velocidad, posición y maniobras. El control del vehículo convierte ese plan en acciones sobre dirección, acelerador y frenos. La decisión debe revisarse a medida que llegan nuevas observaciones: una trayectoria inicialmente válida puede dejar de serlo si otro usuario invade el espacio previsto.
Waymo utiliza inteligencia artificial y aprendizaje automático en estas tareas. Waymo Foundation Model incluye avances en interpretación de escenas, predicción y generación de planes. La documentación pública tampoco expone todos los modelos ni todos los detalles de su implementación comercial.
Qué hacen los equipos humanos a distancia
La asistencia remota permite aportar contexto cuando el sistema encuentra una situación ambigua. Waymo ofrece el ejemplo de unas obras con conos que no dejan clara la distribución de carriles. Un agente puede indicar qué zona está cerrada o proponer una trayectoria para que el vehículo la evalúe.
La empresa explica que estos agentes no conducen el coche a distancia: Waymo Driver conserva el control y puede aceptar o rechazar la información. Si la situación no se resuelve, puede detenerse y requerir asistencia presencial para recuperar el vehículo. El servicio puede necesitar personal de apoyo aunque no haya nadie al volante.
Cómo se comprueba su seguridad y dónde están sus límites
Validar un robotaxi exige buscar errores antes de transportar pasajeros y vigilar su comportamiento durante la operación. Las pruebas en carretera aportan situaciones reales, pero no permiten reproducir a voluntad todos los peligros. Por eso se combinan con circuitos cerrados, simulación y análisis de riesgos.
Simulación y pruebas físicas
En un circuito pueden ensayarse maniobras peligrosas de forma controlada. La simulación permite repetir una escena cambiando velocidades, posiciones o comportamientos y observar cómo responde una versión del software. También facilita estudiar alternativas a un incidente ya registrado, sin volver a exponer a personas a ese peligro.
En febrero de 2026 Waymo presentó su World Model, un sistema de simulación basado en Genie 3 de Google DeepMind. Genera escenas que incluyen datos sintéticos de cámaras y lidar, y permite modificar elementos mediante instrucciones, acciones de conducción y cambios de distribución. Su propósito es ampliar la variedad de situaciones evaluables, incluidas algunas muy poco frecuentes.
Un resultado virtual favorable necesita contrastarse con el mundo real. Si una simulación representa mal la adherencia, una oclusión o el comportamiento de otro usuario, su valor como prueba disminuye. Crear escenas visualmente convincentes y demostrar seguridad en una calle concreta son tareas que requieren evaluaciones diferentes.
Qué dicen las cifras de accidentes
La actualización de Waymo publicada en septiembre de 2026 analiza más de 270 millones de millas de operación totalmente autónoma hasta junio, en Atlanta, Austin, Los Ángeles, Phoenix y San Francisco. La empresa comunica una reducción del 95 % en la tasa de colisiones con lesiones graves o mortales, frente a su referencia de conducción humana en esas ciudades.
Esa reducción del 95 % se refiere a las colisiones con lesiones graves o mortales y a la comparación realizada en las ciudades estadounidenses del estudio. Para evaluar su alcance hay que revisar distancias, lugares, gravedad de las lesiones y método utilizado para construir el grupo de referencia.
La propia investigación de Waymo estudia cómo influyen la hora y el día de la semana en las comparaciones. Una flota que circula sobre todo por autopistas no puede compararse directamente con otra que trabaja en calles urbanas densas sin ajustar la exposición. Lo mismo sucede al mezclar kilómetros con un conductor supervisando y kilómetros sin él.
Llamadas a revisión y errores documentados
La NHTSA estadounidense registra problemas concretos en el software de Waymo. La campaña 25E-034, presentada en mayo de 2025, afectaba a versiones anteriores capaces de colisionar con cadenas, puertas y barreras similares. El expediente indica que los sistemas afectados ya habían recibido la actualización correctora.
La campaña 25E084, de diciembre de 2025, documentó casos en los que vehículos reanudaban la marcha antes de que un autobús escolar retirase sus señales de parada. En 2026 se añadieron expedientes sobre la respuesta ante carriles inundados y sobre la entrada a velocidad en determinadas zonas de obras de autopista.
Estos casos permiten identificar limitaciones que una estadística agregada puede ocultar. Una llamada a revisión de software puede resolverse con cambios del sistema o de la operación, sin que todos los coches tengan que pasar por un taller. Para valorar su estado hay que consultar el expediente correspondiente y las medidas aplicadas.
Meteorología, oclusiones y situaciones extraordinarias
La combinación de sensores amplía la información disponible, pero las condiciones extremas siguen imponiendo límites. Agua sobre la calzada, sensores sucios o una escena parcialmente oculta pueden dificultar la conducción. Waymo incorpora limpieza de sensores y ha trabajado en condiciones invernales, aunque cada servicio debe respetar su dominio operacional validado.
También hay situaciones cuya solución afecta a toda la calle: un accidente, un corte improvisado o una intervención de emergencias. Detenerse puede ser la opción de menor riesgo inmediato y, al mismo tiempo, requerir ayuda para evitar una obstrucción prolongada. La seguridad de una flota debe evaluarse junto con su capacidad para gestionar esas interrupciones.
Cómo es un viaje y qué ocurre con la privacidad y la accesibilidad
La experiencia disponible en Estados Unidos permite explicar el funcionamiento básico, aunque las condiciones españolas todavía no están anunciadas. El usuario indica recogida y destino en la aplicación, revisa el viaje y solicita el vehículo. Cuando llega, puede desbloquearlo desde el móvil y acceder al habitáculo.
El trayecto empieza al pulsar el control correspondiente en la aplicación o en la pantalla interior, con el cinturón abrochado. Durante el viaje hay información de la ruta y opciones de asistencia. Las condiciones iniciales del futuro servicio madrileño están pendientes de anuncio. En Estados Unidos, los Jaguar utilizados por Waymo admiten hasta cuatro pasajeros cuando operan sin especialista a bordo.
Pedir ayuda o interrumpir el trayecto
La pantalla y la aplicación permiten contactar con el equipo de atención al pasajero. También ofrecen una función para solicitar que el coche se aparte y busque un lugar seguro donde detenerse antes del destino. Esa petición deja la elección de la maniobra al sistema de conducción, que debe considerar el entorno.
Si se detecta una colisión, los protocolos descritos por Waymo incluyen aviso al soporte, contacto con los ocupantes y asistencia en carretera. La empresa contempla avisar a los servicios de emergencia. La coordinación con estos equipos es parte de la preparación de una operación autónoma y figura entre los trabajos anunciados para España.
Cámaras interiores y datos del viaje
La política de privacidad de servicios de Waymo, actualizada el 19 de octubre de 2026, contempla grabación de vídeo dentro del vehículo durante los trayectos. También recoge datos de recogida, destino, ruta y uso del servicio. El audio interior se graba durante llamadas activas con soporte o cuando el usuario elige activar los micrófonos del coche.
La empresa afirma que las cámaras externas se utilizan para la conducción y el desarrollo del sistema, y que no emplea reconocimiento facial para identificar personas. También declara que no vende los datos personales captados por los sensores de sus vehículos. Son compromisos publicados por Waymo, que deben leerse junto con su política de tratamiento de datos y las excepciones legalmente aplicables.
Que Waymo pertenezca a Alphabet tampoco convierte automáticamente toda la información del viaje en datos publicitarios de Google. Su documentación distingue la empresa y su infraestructura, pero contempla supuestos de prestación de servicios, consentimiento y otros usos comunicados. Viajar sin conductor no equivale a realizar un trayecto sin registro de información.
Accesibilidad: la autonomía no resuelve todas las necesidades
Waymo ofrece compatibilidad con lectores de pantalla, indicaciones visuales, sonoras y hápticas para localizar el coche, y funciones para reducir el recorrido a pie. Estas herramientas pueden facilitar el uso a personas ciegas o con baja visión. La utilidad concreta depende también de la recogida y del acceso al vehículo.
La adaptación para usuarios de silla de ruedas requiere medidas físicas y asistencia que varían entre vehículos y servicios. En varios mercados estadounidenses Waymo ofrece o facilita vehículos accesibles conducidos manualmente para quienes no pueden utilizar sus coches autónomos. Transportar una silla plegada en el maletero y permitir viajar sin abandonar la silla son capacidades diferentes. Falta conocer la solución prevista para Madrid.
Waymo frente a Tesla: cámaras, Cybercab y autorizaciones reales
La comparación necesita distinguir el FSD supervisado, los Model Y utilizados en Robotaxi y el Cybercab diseñado para ese servicio. Tesla explica expresamente que el FSD de los coches particulares exige atención continua y no convierte el automóvil en autónomo. Las funciones comerciales de un robotaxi deben evaluarse con su configuración y condiciones de operación específicas.
La estrategia de visión de Tesla
Tesla ha desarrollado Tesla Vision alrededor de cámaras y redes neuronales, prescindiendo del radar en distintas configuraciones de sus vehículos de consumo. Su apuesta busca interpretar la carretera a partir de información visual. Waymo combina esa modalidad con mediciones de lidar y radar para obtener observaciones complementarias.
La expresión «solo cámaras» necesita precisión al hablar del Cybercab. Su documentación de soporte menciona visión por cámaras y sensores, y sus materiales también describen funciones acústicas. La oposición tecnológica se refiere principalmente a la percepción visual frente a la combinación de cámaras, lidar y radar de Waymo. No permite asegurar que el vehículo de Tesla carezca de cualquier otro sensor.
La comparación debe basarse en el comportamiento medido en condiciones de operación comparables. Usar más tipos de sensores puede aportar redundancia y mediciones diferentes, a costa de mayores necesidades de integración, limpieza y validación. Un enfoque visual debe demostrar que funciona en las condiciones admitidas con la información disponible.
Qué ofrece ya el Cybercab
A 27 de octubre de 2026, Tesla informa de viajes en Cybercab en zonas limitadas de Austin. El Cybercab utilizado en el servicio dispone de dos plazas y carece de volante y pedales. La compañía ofrece además viajes Robotaxi con Model Y en áreas de Texas y Florida. Su cobertura cambia por mercado y debe comprobarse en la aplicación.
El formato de dos plazas condiciona la utilidad del Cybercab para grupos y equipaje. Tesla describe un maletero para sillas plegables y dispositivos de asistencia, pero eso tampoco equivale a acceso directo de una silla de ruedas al habitáculo. La capacidad de pasajeros y las características de accesibilidad deben compararse vehículo por vehículo.
El plan de Tesla para servicios de emergencia también contempla apoyo humano: tras detenerse ante una intervención, el Cybercab permanece estacionado hasta que un representante lo mueve remotamente o reactiva la conducción autónoma. Esa descripción se refiere a la gestión de una parada concreta y no indica que los viajes habituales se realicen mediante teleoperación.
Los permisos cambian entre estados
Texas dispone de un régimen de autorización para la operación comercial de vehículos automatizados. El registro público del TxDMV identifica a Tesla Robotaxi LLC como operador autorizado. Esta autorización corresponde a ese marco estatal y no constituye un permiso general para circular sin conductor por todo el país.
California separa las pruebas con conductor de seguridad, las pruebas sin conductor y el despliegue. Su listado actualizado en octubre de 2026 sitúa a Tesla Robotaxi LLC entre los titulares de pruebas con conductor. No aparece en los apartados de pruebas sin conductor o despliegue publicados en esa consulta. Waymo sí figura en esas categorías, con sus condiciones particulares.
En España, el registro ES-AV diferencia las pruebas SAE 4 de Waymo de las pruebas SAE 2 DCAS que recoge para Tesla.
Por qué las cifras de seguridad no dan una comparación directa
En los kilómetros recorridos con FSD supervisado puede intervenir una persona. Los kilómetros de robotaxi sin conductor corresponden a otra forma de operación. Para comparar tasas de accidentes hacen falta definiciones compatibles de siniestro, gravedad, exposición y condiciones de circulación, además de conocer qué sistema estaba activo.
Las otras alternativas: WeRide, Uber, Zoox y Apollo Go
La competencia incluye desarrolladores del sistema de conducción, fabricantes del vehículo, plataformas de reserva y operadores de flota. Esas funciones pueden quedar dentro de una misma empresa o repartirse entre socios. Por eso Uber puede ofrecer viajes autónomos de compañías distintas y Waymo puede utilizar canales comerciales diferentes en cada ciudad.
WeRide, Uber y Avomo en Madrid
WeRide, Uber y Avomo anunciaron en septiembre de 2026 una autorización española para preparar su servicio con vehículos GXR. El registro de la DGT recoge 20 unidades SAE 4 para Avomo Cars. El plan comunicado contempla una primera fase con especialista a bordo y tareas de mapeo, validación de rutas y preparación operativa.
Las empresas sitúan sus primeras operaciones comerciales previstas para finales de 2026, sujetas a los hitos necesarios. Esa previsión debe distinguirse del inicio efectivo de viajes y de una eventual retirada del especialista. WeRide aporta la tecnología, Uber la plataforma de movilidad y Avomo la operación de flota, un reparto que muestra cuánto trabajo existe alrededor del software de conducción.
Zoox y el robotaxi diseñado desde el principio
Zoox, propiedad de Amazon, desarrolla un vehículo específico para transportar pasajeros sin puesto de conducción convencional. Su habitáculo distribuye los asientos enfrentados y su diseño permite operar en ambos sentidos de marcha. La empresa abrió su servicio al público en Las Vegas en septiembre de 2025 y ha ampliado sus actividades a otros mercados.
El contraste con el Jaguar de Waymo está en el vehículo de partida. Una plataforma creada para robotaxi puede reorganizar acceso y espacio interior. Adaptar un automóvil de serie aprovecha una base existente, pero conserva decisiones tomadas para un uso convencional. Ninguna de esas opciones demuestra por sí misma una seguridad superior.
Apollo Go y la experiencia acumulada en China
Apollo Go es el servicio de conducción autónoma de Baidu. En sus resultados de agosto de 2026, la empresa comunicó más de 240 millones de kilómetros totalmente sin conductor y presencia en 28 ciudades, una cifra que combina actividades de distinto alcance. También informó de operaciones comerciales sin conductor en Dubái y pruebas en otros mercados.
Qué falta para poder pedir un Waymo en Madrid
La apertura exige pasar de las pruebas a un servicio que pueda mantenerse en funcionamiento. Hay que preparar la atención a pasajeros, las recogidas, la respuesta a incidentes y la coordinación con las administraciones. También deben definirse las condiciones que permitirán circular dentro de la zona elegida y suspender o limitar viajes cuando sea necesario.
La flota necesita trabajo fuera de la carretera
Los vehículos eléctricos tienen que recargarse, limpiarse, revisarse y volver al servicio. Los sensores añaden necesidades de mantenimiento y comprobación. Un coche puede conducir sin ocupante al volante y seguir dependiendo de personas para resolver incidencias, retirar objetos olvidados o recuperar una unidad que no puede continuar.
Waymo ha comunicado que trabaja con socios locales en España, aunque todavía no ha desvelado quiénes son ni los costes del servicio. La actividad seguirá teniendo gastos de vehículo, seguros, energía y personal, aunque los trayectos se realicen sin conductor.
Precio, cobertura y condiciones pendientes
El alcance real dependerá de dónde pueda recogerse un coche, qué destinos admita, cuánto tarde y qué alternativas ofrezca si un trayecto se interrumpe. La circulación de vehículos de prueba por un municipio no confirma que todas sus calles formen parte de la apertura comercial. Tampoco autoriza a extrapolar los precios estadounidenses a España.
Para valorar su aportación a la movilidad madrileña harán falta datos de uso. A fecha de esta guía, Waymo mantiene 2027 como objetivo para recibir pasajeros en la Comunidad de Madrid. No ha anunciado el mes de apertura, las tarifas, el mapa comercial definitivo ni las condiciones completas de reserva y accesibilidad. El formulario español permite recibir novedades sobre el servicio.
Fin del Artículo. ¡Cuéntanos algo en los Comentarios!