LiDAR 3D, RTK y visión por IA en robots cortacésped: qué sistema sin cable elegir para tu jardín
por Manuel NaranjoQué debes mirar en tu jardín antes de elegir
Un robot cortacésped puede trabajar bien en una parcela despejada y tener problemas en otra más pequeña rodeada de árboles. La diferencia puede estar en cómo se orienta. Los modelos sin cable perimetral utilizan posicionamiento por satélite con RTK, sensores LiDAR, cámaras o una combinación de estas tecnologías. Cada solución necesita unas condiciones para funcionar bien.
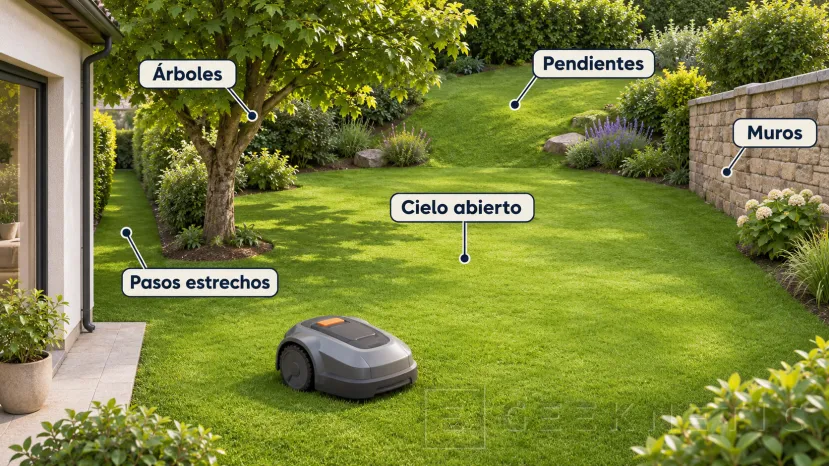
En nuestra guía sobre cómo han cambiado los robots cortacésped repasamos los avances del sector. Aquí vamos a centrarnos en la elección: qué conviene cuando hay árboles, muros altos, cuestas o zonas de césped separadas. La superficie importa, pero también la ruta que debe recorrer el robot para mantenerla.
Orientarse, respetar los límites y evitar obstáculos
Localizarse consiste en saber dónde está el robot. Respetar el perímetro exige saber dónde termina la zona de trabajo. Evitar obstáculos implica detectar lo que aparece en su camino y decidir cómo rodearlo.
Una cámara puede reconocer una pelota aunque no se use para orientar al robot. Un receptor RTK puede situar el robot con precisión sin detectar una manguera. Y un LiDAR puede medir un obstáculo sin identificar qué objeto es. La ficha debe explicar para qué se usa cada sensor.
Antes de comparar modelos, recorre la parcela y apunta lo siguiente:
- La superficie real de césped que habrá que cortar, descontando la casa, la piscina y los caminos.
- Las zonas cubiertas por copas de árboles y los tramos junto a edificios o muros altos.
- El ancho del paso más estrecho y los desniveles que separan unas zonas de otras.
- La pendiente más fuerte, especialmente si termina junto a un borde.
- Los límites poco claros, como dos jardines unidos por una misma pradera.
- El lugar disponible para la base de carga y la cobertura necesaria para el sistema elegido.
Ese recorrido permite detectar problemas que una cifra de metros cuadrados no describe. Si el único acceso al jardín trasero es un paso complicado, el robot tendrá que cruzarlo cada vez que trabaje allí y cuando regrese a cargar. Esa conexión merece tanta atención como la zona de corte.
RTK: cuándo conviene la navegación por satélite
RTK es una técnica que mejora la precisión del posicionamiento por satélite. El robot recibe señales de sistemas GNSS, entre los que está GPS, y las combina con datos de corrección. En condiciones favorables puede calcular su posición con precisión de centímetros, útil para seguir el mapa y organizar las pasadas.
No todos los productos que anuncian GPS utilizan RTK. Un localizador antirrobo puede servir para encontrar el aparato sin tener la precisión necesaria para cortar junto a un límite virtual. Hay que buscar la tecnología de navegación, además de las funciones de seguimiento desde el móvil.
RTK con estación de referencia en casa
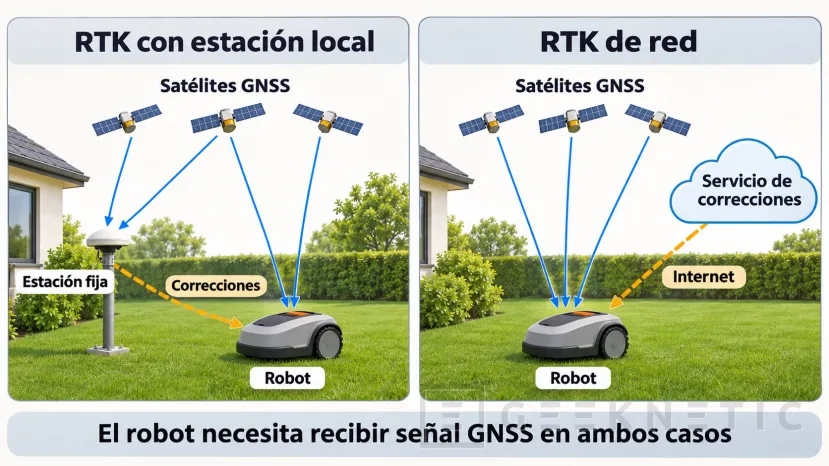
En una instalación local hay un receptor fijo y otro en el robot. Ambos reciben señales de los satélites, y la estación proporciona los datos que permiten corregir la posición. La estación debe quedar fija en un lugar donde reciba bien la señal. También debe mantenerse la comunicación entre los equipos.
El robot y la estación necesitan recibir señal de satélite. Una antena bien situada no evita que el robot pierda precisión bajo una copa densa o entre dos edificios.
También puede fallar la conexión entre la estación y el robot. El cortacésped puede recibir bien las señales de los satélites y no recibir las correcciones, o al revés. Algunas aplicaciones permiten ver qué está fallando para corregir el problema.
RTK de red: sin antena externa, con requisitos propios
Los sistemas Network RTK, NetRTK o RTK de red obtienen las correcciones mediante un servicio de estaciones ya instaladas. Así pueden evitar que tengas que montar una referencia propia en el jardín. El robot sigue utilizando su receptor de satélite para calcular la posición.
Mammotion, por ejemplo, explica que iNavi utiliza Internet para recibir esas correcciones y pide cobertura adecuada de 4G o WiFi. Antes de elegir un modelo compatible, hay que consultar la disponibilidad del servicio en la zona, las condiciones de datos y las posibles cuotas. No todos los modelos de una marca tienen por qué ser compatibles.
Cuando un fabricante anuncia un robot «sin antena», suele indicar que no hace falta montar una estación externa. No significa que el robot funcione sin satélites ni que pueda trabajar bajo cualquier cubierta. Tampoco debe confundirse la cobertura móvil con la cobertura del servicio RTK: hay que comprobar ambas cuando sean necesarias.
Árboles y muros: dónde aparecen las dificultades
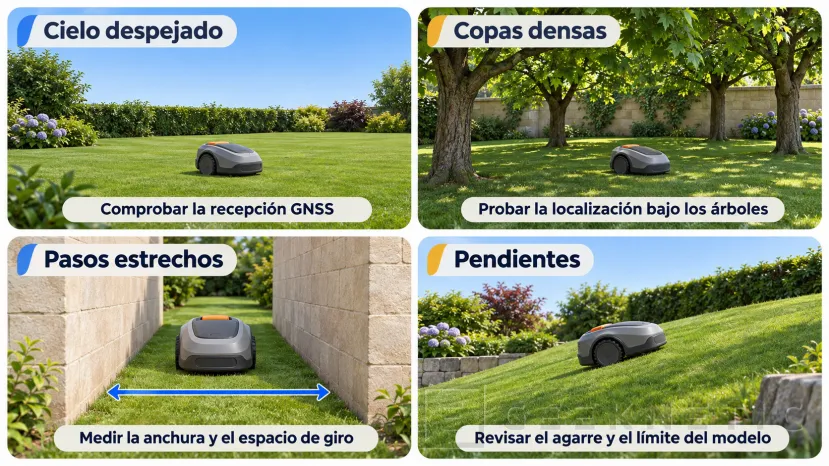
El follaje puede debilitar o bloquear las señales. Los edificios también pueden ocultarlas y producir reflejos que dificultan el cálculo. Por eso no basta con contar satélites: importa la calidad de lo que recibe el aparato.
RTK resulta una opción razonable para césped amplio y abierto, siempre que la instalación cumpla los requisitos. Si hay zonas de mala recepción, comprueba si el robot puede atravesarlas con ayuda de otros sensores. El fabricante debe explicar cuánto puede avanzar sin buena señal y qué hace cuando ya no puede calcular su posición con suficiente precisión.
LiDAR 3D: cómo se orienta al medir el entorno
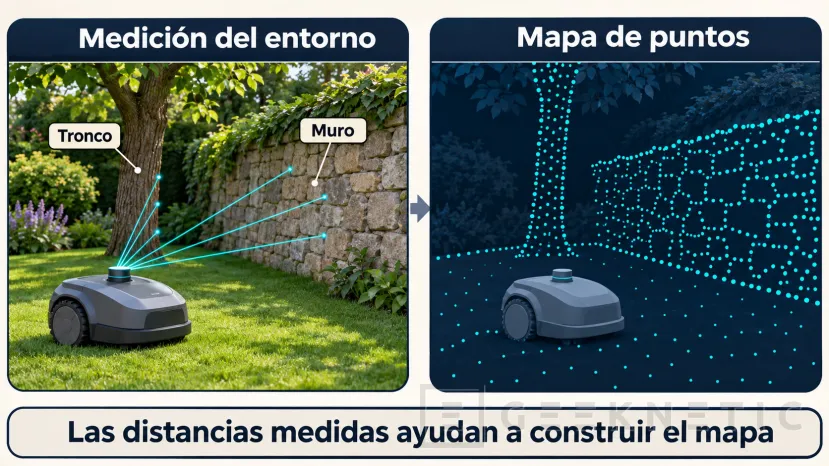
Un LiDAR utiliza luz láser para medir distancias. Al escanear alrededor del robot, obtiene puntos que representan la forma y la posición de los elementos cercanos. Con esa información, el software puede construir un mapa y utilizar las referencias del entorno para localizarse.
Las paredes, los troncos y otros elementos estables pueden ayudar en esa tarea. Es una alternativa interesante cuando la recepción de satélite complica la instalación. Los modelos que se orientan sin satélites evitan ese problema de cobertura bajo los árboles.
Qué significa que un cortacésped lleve LiDAR
No todos los sensores láser desempeñan la misma función. Algunos escanean el entorno para apoyar el mapa y la navegación. Otros observan una zona frontal más limitada y se utilizan principalmente para evitar obstáculos. La etiqueta LiDAR, por sí sola, no aclara cómo se orienta el robot.
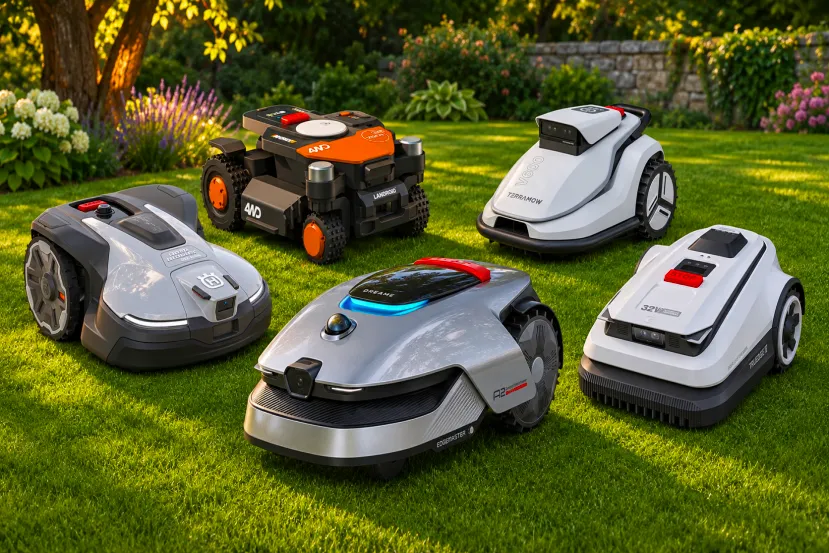
El Dreame A2 combina un LiDAR 3D con una cámara frontal en su sistema OmniSense 2.0. En cambio, el ECOVACS GOAT A2500 RTK combina posicionamiento RTK, cámara y un sensor 3D ToF. Los dos llevan sensores láser, pero los usan dentro de sistemas de navegación distintos. Por eso hace falta leer la descripción completa.
Tampoco conviene elegir únicamente por el alcance anunciado del sensor. Una distancia máxima no explica cómo reconoce un objeto pequeño junto a las ruedas, qué partes quedan fuera de su campo de visión ni cómo mantiene la posición. Esas funciones dependen del montaje y del software.
Qué revisar en un jardín con muchos árboles
Aunque el robot se oriente sin satélites, hay que comprobar por dónde podrá pasar. Las ramas bajas pueden tapar el sensor, las raíces pueden frenar el chasis y la vegetación que cambia de forma no ofrece referencias tan estables como una pared.
También hay que conservar limpios los sensores y respetar las instrucciones sobre lluvia, humedad y mantenimiento. El LiDAR emite su propia luz para medir las distancias. Aun así, el robot puede necesitar sus cámaras para otras funciones, por lo que hay que comprobar también sus requisitos de iluminación.
Verifica qué ocurre en una pradera muy abierta, con pocas paredes, árboles u otras referencias cercanas. El modelo debe poder localizarse en toda la zona de corte. Llevar LiDAR no significa que admita cualquier tamaño o forma de jardín.
Visión por IA: qué pueden hacer las cámaras
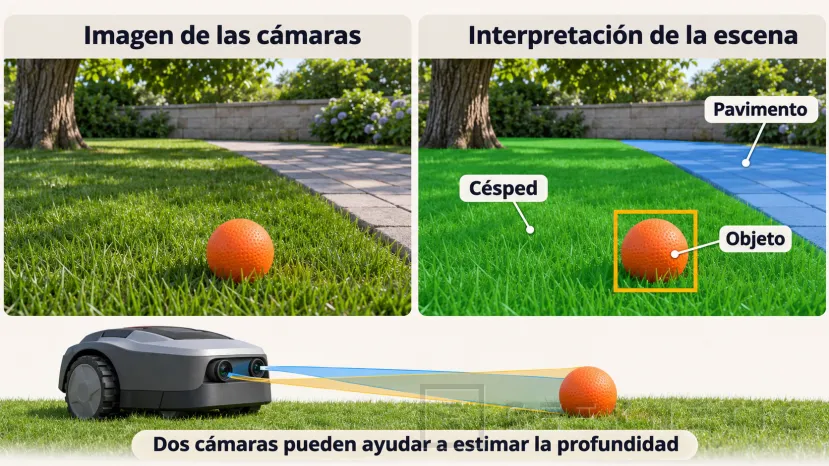
La visión utiliza imágenes para interpretar el jardín. Puede distinguir césped, superficies pavimentadas y objetos, además de reconocer referencias para orientarse. En algunos diseños, dos cámaras permiten estimar profundidad al observar una misma escena desde posiciones diferentes.
La inteligencia artificial ayuda a clasificar lo que aparece en las imágenes. Eso no equivale a comprender cualquier situación. El resultado depende de la cámara, el software, la luz y la visibilidad del objeto. Un número elevado de categorías reconocidas tampoco garantiza la detección de todo lo que haya en el suelo.
Una cámara para obstáculos no convierte el robot en un modelo de navegación visual
Hay cortacéspedes que utilizan cámaras como apoyo al RTK. Otros recurren a ellas para construir el mapa y localizarse sin satélites. También existen modelos que reconocen el césped y sus límites con un funcionamiento distinto al de un mapa de coordenadas.
TerraMow describe su sistema TerraVision como una combinación de visión 3D, reconocimiento del entorno y posicionamiento visual. Es un ejemplo de navegación que puede prescindir de RTK. A la hora de comprar, hay que confirmar qué hace la versión concreta, porque una marca puede comercializar varias tecnologías bajo nombres parecidos.
Cuando se habla de SLAM, la idea es que el robot crea un mapa y calcula su posición dentro de él mientras se mueve. Puede hacerlo con imágenes, con sensores láser o combinando información. Encontrar esas siglas en una ficha no basta para conocer la fiabilidad del producto en tu parcela.
Cuando el césped continúa en el jardín del vecino
Una cámara puede distinguir el césped de un camino pavimentado. Una pradera que continúa en el terreno del vecino plantea otra situación: la cámara puede ver hierba a ambos lados sin saber dónde acaba tu propiedad. Para ese caso hacen falta límites que el modelo pueda respetar.
Worx ofrece tiras magnéticas para separar superficies continuas de césped en determinados Landroid Vision. Esas tiras marcan el límite sin instalar un cable perimetral conectado a la base. Otros productos permiten delimitar zonas en un mapa.
Luz, hojas y cambios en el césped
Los sistemas visuales necesitan imágenes utilizables. La poca luz, el contraluz, la suciedad o la humedad sobre la cámara pueden dificultar el trabajo. Algunos equipos incorporan iluminación o medidas contra el empañamiento.
También interesa comprobar cómo responde el modelo ante calvas, hojas acumuladas y superficies que se parecen al césped. Que un equipo funcione bien sobre una pradera uniforme no demuestra que vaya a interpretar igual una zona recién resembrada o un paso de losas entre hierba.
Los sistemas híbridos: qué aporta combinar sensores
Muchos cortacéspedes reúnen RTK, cámaras y sensores de distancia. La combinación permite que una tecnología aporte información cuando otra encuentra dificultades.
La palabra «fusión» describe esa integración. No indica por sí sola cuánto puede recorrer el robot sin RTK ni si las cámaras asumen toda la navegación. Un sistema puede estar pensado para superar una pérdida breve de señal y no para trabajar toda la jornada bajo una arboleda.
Husqvarna explica que sus modelos con visión por IA pueden utilizar la cámara como apoyo cuando falta señal de satélite. También ofrece Support by Wire en determinados equipos compatibles: un cable ayuda en zonas problemáticas.
Comprueba qué puede hacer el robot cuando pierde la señal RTK. Una cámara que evita obstáculos no necesariamente sustituye al receptor RTK. Del mismo modo, añadir un sensor frontal de distancia no implica disponer de un sistema LiDAR que cartografíe todo el entorno.
Para valorar un modelo híbrido, comprueba cómo se orienta en las zonas difíciles, cuánto puede avanzar sin buena señal y qué hace si no la recupera. El robot puede detenerse y avisarte. Si lo hace cada vez que entra en una zona, no podrá mantenerla por sí solo.
Pendientes: la navegación y el agarre se comprueban por separado
Un robot puede saber exactamente dónde está y patinar en una cuesta. La capacidad para subir, girar y frenar depende de las ruedas, la tracción, el terreno y el diseño del chasis. Elegir LiDAR, RTK o cámaras no sustituye la comprobación de la pendiente admitida.
La tracción total puede ayudar en terrenos exigentes. Aun así, tener cuatro ruedas motrices no elimina los límites de inclinación ni garantiza agarre sobre hierba mojada. También conviene revisar los cambios bruscos de nivel, las raíces y los surcos, donde el problema puede ser la altura libre o el apoyo de las ruedas.
Porcentaje de pendiente y grados
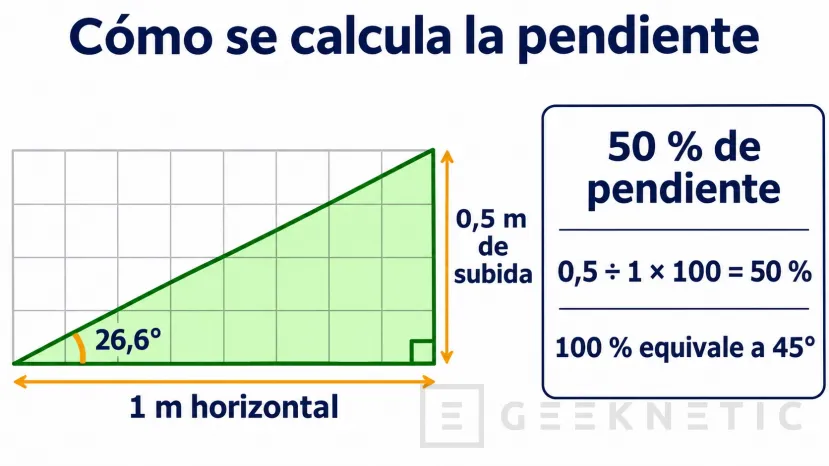
Una pendiente del 50 % sube 50 centímetros por cada metro de avance horizontal. Su inclinación es de unos 26,6 grados. Un 100 % de pendiente equivale a 45 grados, no a una pared vertical.
Estas equivalencias permiten comparar las fichas sin confundir unidades:
| Pendiente | Inclinación aproximada |
|---|---|
| 20 % | 11,3° |
| 30 % | 16,7° |
| 50 % | 26,6° |
| 80 % | 38,7° |
| 100 % | 45° |
Para medirla, relaciona el desnivel con la distancia horizontal. No uses como base la longitud inclinada de la cuesta, porque obtendrías otro porcentaje. Una medición del punto más exigente resulta más útil que el promedio del jardín.
La pendiente junto al borde puede tener un límite menor
Los manuales pueden fijar condiciones distintas para el interior del área de trabajo y para su perímetro. Cerca del límite, el robot necesita espacio para maniobrar y evitar salirse. Por eso la cifra principal de pendiente no debe aplicarse automáticamente a todos los puntos.
Husqvarna advierte además del riesgo de deslizamiento en pendientes húmedas y de la necesidad de ajustar la instalación. Revisa si la cuesta termina junto a una piscina, una carretera o un desnivel.
Qué sistema encaja mejor con cada tipo de jardín
La tabla ayuda a comparar opciones. En un jardín complicado, pide una demostración y comprueba los requisitos del manual. Un mismo tipo de navegación puede dar resultados diferentes entre productos.
| Cómo es el jardín | Qué conviene valorar primero | Qué comprobar |
|---|---|---|
| Amplio, abierto y con cielo despejado | RTK local o de red | Recepción en toda la zona y acceso a las correcciones |
| Con copas densas y zonas junto a edificios | Un modelo que se oriente sin satélites o pueda seguir trabajando con mala señal | Funcionamiento real bajo las copas y junto a las paredes |
| Pequeño, con bordes claros y buen acceso | Visión, LiDAR o RTK, según instalación y presupuesto | Límites, luz y espacio para la base |
| Con pasillos entre muros altos | Un sistema que pueda localizarse durante todo el paso | Ancho mínimo, giros y cobertura necesaria |
| Con pendientes fuertes | Buen agarre y un sistema que se oriente bien en el jardín | Pendiente interior, pendiente perimetral y agarre |
| Con césped unido al del vecino | Delimitación precisa compatible con el modelo | Límites virtuales o elementos físicos admitidos |
Árboles aislados y arboledas densas
Un árbol aislado no tiene por qué descartar RTK. Importan la copa y su posición respecto a las zonas de trabajo. Una agrupación densa que cubra gran parte de la parcela exige una comprobación más cuidadosa. En ese caso interesa valorar equipos que puedan localizarse sin recibir continuamente satélites.
Con LiDAR o visión, la prueba debe incluir el entorno del tronco, las raíces y los cambios de luz. Los árboles no solo afectan a la señal: también dejan ramas, frutos y hojas. Esos elementos pueden modificar lo que detecta el robot.
Muros y pasos estrechos
Una pared puede dificultar el RTK y servir como referencia para otro sistema. Pero no convierte automáticamente un paso en transitable. Hay que medir la anchura libre, el espacio para girar y la distancia de seguridad a ambos lados.
La anchura del chasis tampoco equivale al paso mínimo admitido. El fabricante puede exigir margen para localizarse y maniobrar.
Parcelas con zonas separadas
Comprueba si el equipo permite crear rutas de enlace y por qué superficies puede circular durante ellas. Un camino de pavimento, grava o escalones plantea condiciones diferentes. Que el robot sepa dónde está no significa que pueda superar físicamente cualquier conexión.
También importa dónde termina la ruta. Un paso que desemboca en una curva cerrada o una pendiente puede resultar más difícil que un tramo recto del mismo ancho.
Instalación, bordes y mantenimiento que siguen siendo necesarios
Eliminar el cable perimetral facilita cambios en la parcela, pero sigue habiendo una instalación. La base necesita alimentación y una ubicación adecuada. Según el equipo, habrá que recorrer el perímetro con el móvil, revisar un mapa automático o definir zonas de exclusión.
La base debe situarse como indique el manual, con espacio de entrada y salida. Si utiliza RTK, revisa también las condiciones de recepción durante el arranque y el regreso. Una zona de carga mal elegida puede provocar interrupciones, aunque el resto del césped resulte fácil de recorrer.
Comprobar el mapa antes del primer corte
Un mapa automático necesita comprobación. Verifica qué ha incluido alrededor de la piscina, los parterres y los caminos. Marca las zonas que no quieras cortar y confirma que los enlaces entre superficies sean los correctos.
Empieza comprobando los puntos difíciles: el giro junto al muro, el árbol que tapa el cielo o la salida de la pendiente. La primera prueba debe permitir ver cómo responde el equipo y corregir la instalación antes de dejar una programación habitual.
Seguir el borde no significa cortar hasta una pared
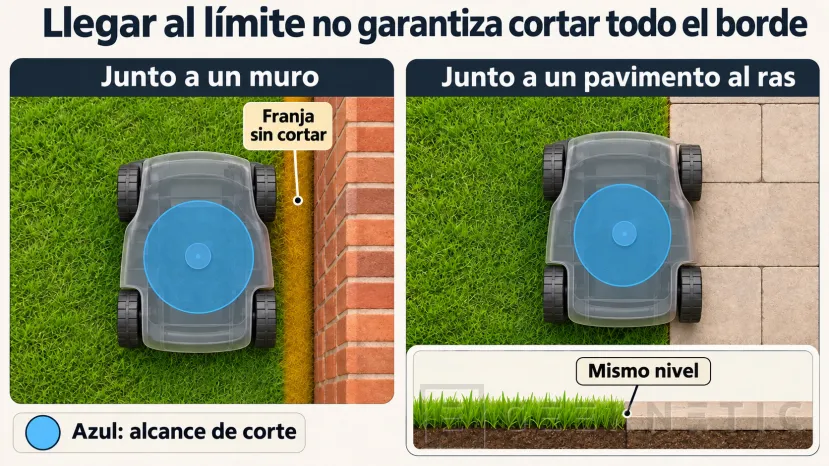
El sensor puede localizar el límite con precisión y dejar hierba sin cortar. La distancia depende de dónde están las cuchillas respecto al chasis y de cuánto puede acercarse el robot. Los mecanismos de corte lateral o extensible intentan reducir esa franja, con resultados que deben comprobarse en cada tipo de borde.
Un pavimento al mismo nivel que el césped puede permitir una aproximación diferente a la de un muro o un bordillo elevado.
Sensores limpios y zona de trabajo despejada
La tierra, los restos de hierba y las gotas pueden dificultar el trabajo de las cámaras o los sensores ópticos. Límpialos con el método indicado y revisa también ruedas, cuchillas y contactos de carga. Que resista el agua no significa que puedas lavarlo a presión.
Retira mangueras, alambres y juguetes antes del corte. La detección de obstáculos reduce riesgos, pero no sustituye esa preparación ni justifica dejar al robot trabajando junto a niños o mascotas.
Qué comprobar antes de pagar por un robot sin cable
Busca un robot que pueda mantener tu jardín con la ayuda que estés dispuesto a darle. Eso incluye la instalación, las posibles interrupciones y el repaso que quede pendiente. Una lista larga de sensores ayuda poco si no está claro cómo responde el equipo en el punto más difícil del jardín.
Capacidad de trabajo y tiempo disponible
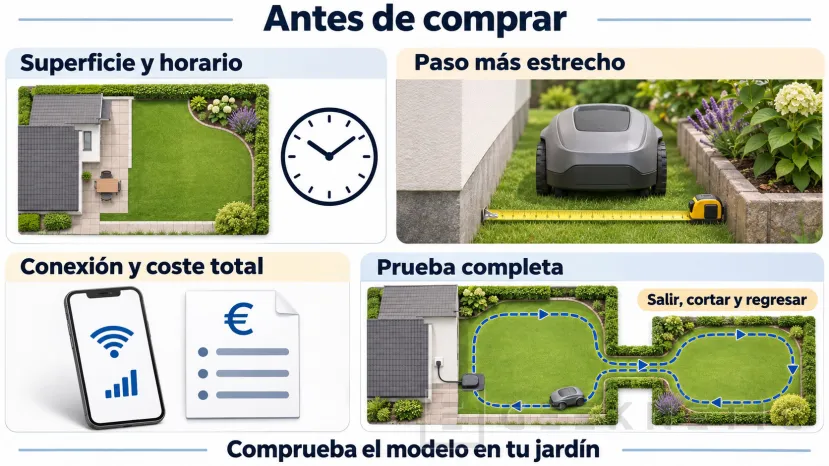
Compara la superficie recomendada con el tiempo que el aparato necesita para mantenerla. Los desplazamientos entre zonas, las recargas y las maniobras alrededor de obstáculos consumen parte de la jornada. Una parcela compleja puede exigir más tiempo que otra abierta con la misma superficie.
Consulta cómo define el fabricante su capacidad y qué horarios presupone. Si solo vas a permitir unas horas de funcionamiento al día, confirma que pueda mantener el césped con ese horario. Lo mismo ocurre si el jardín se utiliza mucho y hay periodos en los que el robot debe permanecer parado.
Conectividad, accesorios y gastos posteriores
Pide el coste completo: robot, instalación, accesorios necesarios y servicios de conexión. En un RTK de red, aclara qué cobertura necesita y cuánto tiempo están incluidos los datos y las correcciones. Si funciona con referencia local, confirma qué materiales hacen falta para colocarla bien.
Distingue también las funciones que dependen de Internet. Perder el acceso remoto a la aplicación no es necesariamente lo mismo que perder una conexión necesaria para navegar. El manual debe aclarar qué puede seguir haciendo el equipo en cada caso. Pregunta además por cuchillas, batería, reparación y disponibilidad de recambios.
La prueba que más información aporta
Si hay dudas sobre el jardín, pide una demostración que incluya la ruta completa: salir de la base, atravesar el punto complicado, cortar la zona y regresar. Una vuelta sobre el césped más despejado no responde a esas dudas.
Comprueba también el resultado del corte junto a muros y alrededor de los obstáculos. Un robot que completa el recorrido puede seguir dejando una franja que tendrás que repasar. Ese trabajo pendiente forma parte de la elección, igual que la navegación.
Antes de comprar, confirma qué anchura necesita para pasar, qué pendiente admite junto al borde, qué conexión requiere y cómo se marcan los límites.
Fin del Artículo. ¡Cuéntanos algo en los Comentarios!