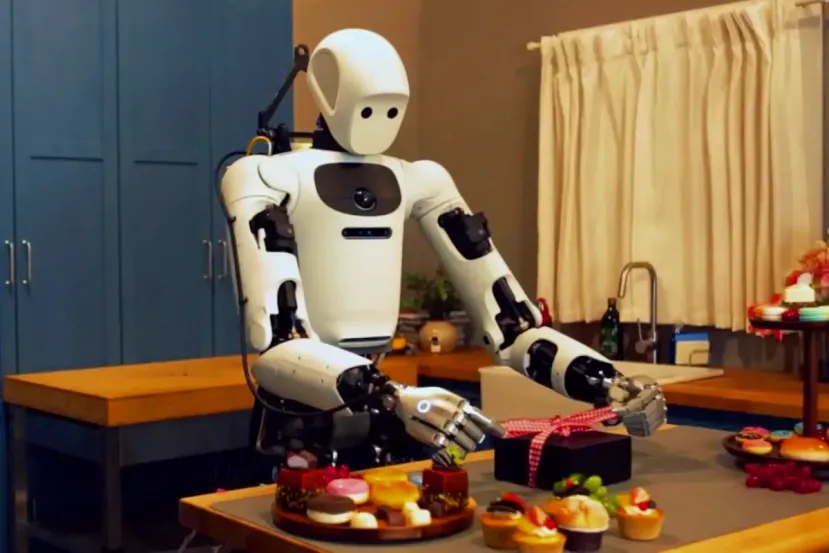
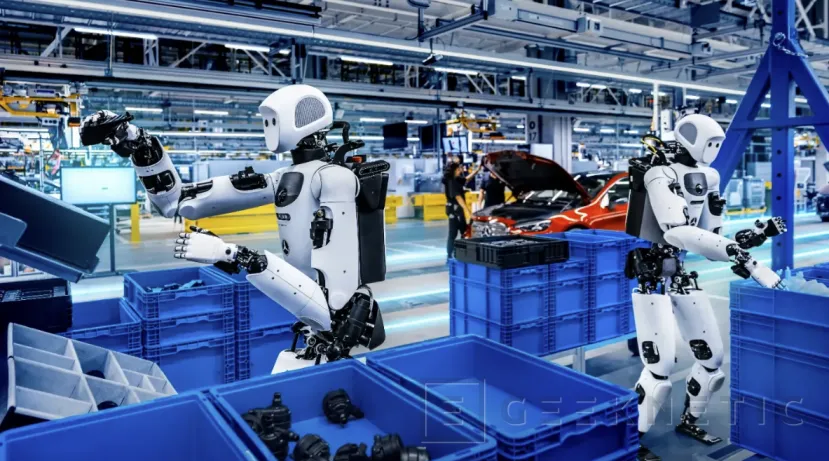
Un robot humanoide Apollo 2 de Apptronik ha estado trabajando en las líneas de producción de Mercedes-Benz en Kecskemét (Hungría) y Sindelfingen (Alemania). Su tarea consistía en sacar piezas metálicas de grandes contenedores y colocarlas en bandejas en el orden exacto que necesita cada coche de la línea. Al parecer, lo ha hecho de forma autónoma y con una tasa de éxito del 96 %, un dato que sin duda impresiona bastante. Detrás está Gemini Robotics 2.5, el nuevo modelo de Google DeepMind creado específicamente para controlar robots.
Se trata de un modelo de visión, lenguaje y acción (se conocen habitualmente como VLA). Esto significa que es un sistema que interpreta lo que ve la cámara y las instrucciones que recibe. Luego, convierte todo eso en movimientos del robot.
En la prueba con Mercedes, trabajó junto a Gemini Robotics ER, un modelo de razonamiento que lleva el control del flujo de trabajo, mientras Gemini Robotics 2.5 dirigía los brazos y las manos. Jeff Cardenas, cofundador y CEO de Apptronik, explica que vieron "cómo los modelos mejoraban de forma drástica en solo unas semanas de post-entrenamiento", el ajuste posterior para una tarea concreta "y se trasladaban a la producción de Mercedes-Benz con muy poca pérdida".
Más tareas, más rápido y con objetos delicados
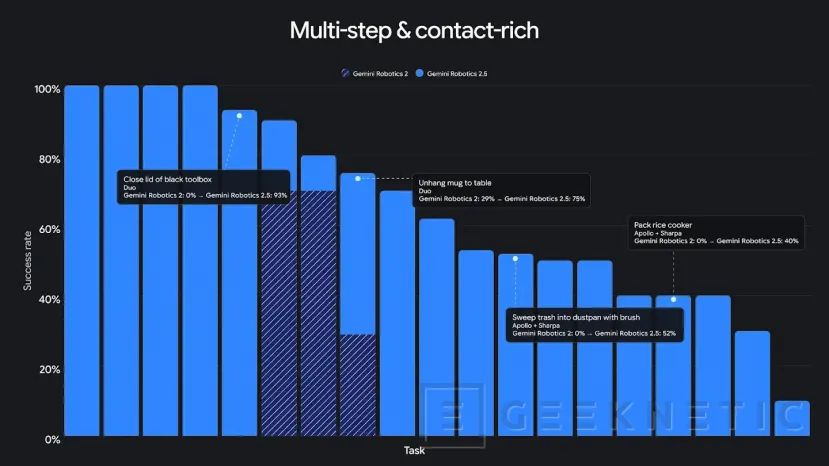
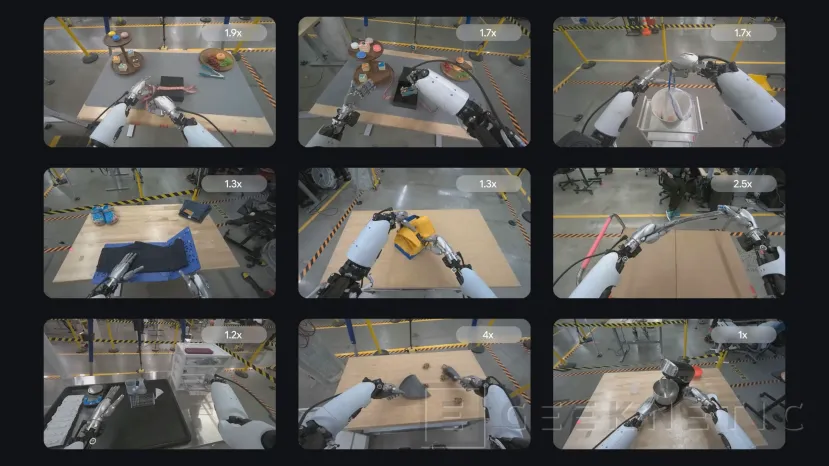
Google ha evaluado el modelo en 200 tareas distintas, desde servir comida con unas pinzas hasta atar un lazo en una caja de regalo. Frente a la versión anterior, la tasa de éxito sube entre un 30 % y un 100 % según el tipo de tarea, y los robots las completan entre un 20 % y un 30 % más rápido.
Las mayores diferencias aparecen con objetos flexibles o frágiles. Según los ejemplos que da Google, guardar bollería con pinzas pasa del 5 % al 100 % de éxito, deshacer un lazo del 0 % al 70 %, colgar una chaqueta de punto del 0 % al 62 % y doblar unos pantalones del 0 % al 40 %.
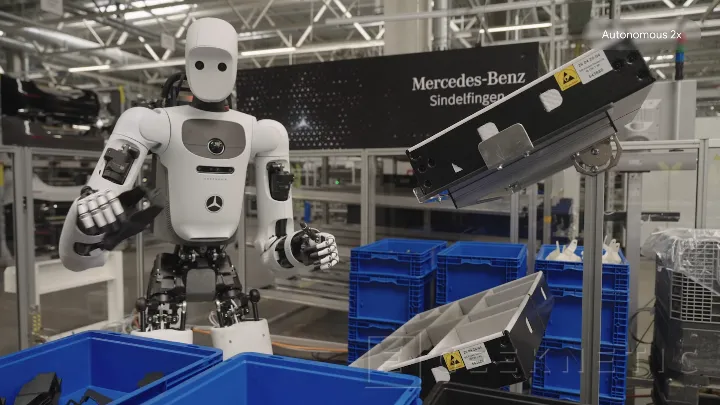
Además, el modelo funciona de forma nativa con distintos tipos de robots. Aparte del robot humanoide Apollo 2, que lleva una mano SharpaWave de cinco dedos y 22 grados de libertad (los movimientos independientes que puede hacer), Google lo ha probado en la plataforma Franka Duo, equipada con pinzas paralelas de dos dedos.
Menos riesgos cerca de personas y más resistencia a los jailbreaks
El modelo razona mientras ejecuta cada tarea para evitar peligros en tiempo real, de forma parecida a los filtros que protegen las respuestas de Gemini. En las pruebas de Google, las tareas completadas de forma segura aumentaron un 43 % con personas cerca y un 33 % cuando había obstáculos.
La compañía también publica ASIMOV-Jailbreak, una prueba de código abierto con cientos de instrucciones que disfrazan peticiones peligrosas en decenas de escenarios. Gemini 4 Argon, que encabeza las evaluaciones de seguridad de Google en robótica, resiste el 99,5 % de estos intentos, frente al 82 % de Gemini Robotics ER 2. De este modo, el modelo está más protegido frente a un posible intento de jailbreak.
Gemini 4 Argon, el simulador detrás del modelo
Buena parte del avance se explica por el papel de Gemini 4 Argon, que Google ha usado como motor de simulación. Y es que enseñar nuevas habilidades a un robot exige enormes cantidades de datos físicos. Argon puede generar miles de ensayos simulados a partir de una sola escena grabada por una cámara real y crear un gemelo digital, es decir, una réplica virtual del entorno. Combinados con demostraciones reales, esos ensayos ayudan al robot a adaptarse antes a escenarios y objetos nuevos. Además, Argon analiza los vídeos de los fallos para proponer posibles causas y probar soluciones, tanto en simulación como en robots reales.
Fin del Artículo. ¡Cuéntanos algo en los Comentarios!