Un vídeo cualquiera basta para que la IA de Google construya el simulador en el que entrenar a un robot
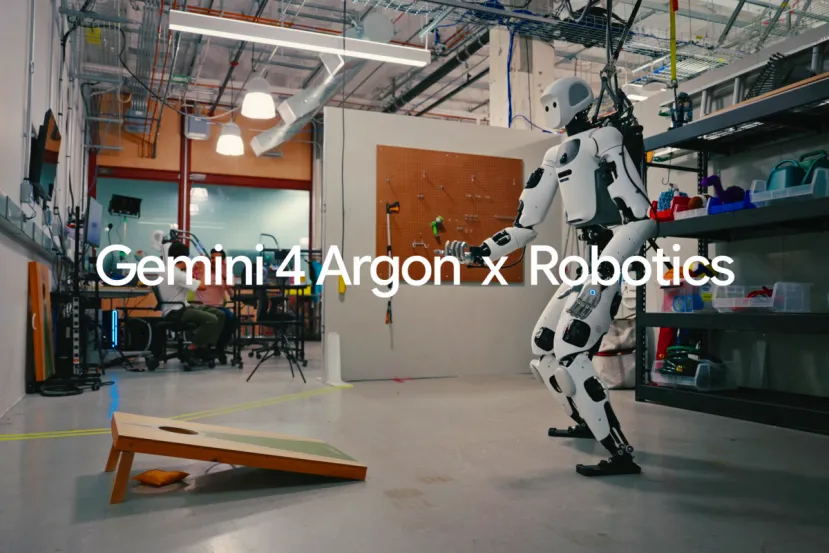
por Edgar OteroEnseñar un movimiento nuevo a un robot suele implicar semanas de trabajo manual para construir el entorno simulado donde ensayarlo. Google asegura haber reducido ese proceso a unas pocas horas con Gemini 4 Argon. ¿Cómo lo consiguieron? Al modelo le enseñaron un vídeo sin editar de una persona jugando al cornhole, ese juego de lanzar saquitos a un tablero inclinado con un agujero. A partir de esa entrada, el modelo se encargó de todo lo demás.
Según relata la compañía, Argon mapeó las coordenadas espaciales del entorno y calculó los movimientos articulares de cuerpo completo que exigía el lanzamiento. Después construyó por su cuenta el código de simulación en el que practicar. Cuando ese trabajo se transfirió al robot humanoide Apollo, de Apptronik, el robot encestó siete tiros consecutivos en una prueba en el mundo real.
Google llama a esa cadena Video-to-Sim-to-Real y sostiene que convierte vídeos corrientes en un terreno de entrenamiento prácticamente ilimitado para la robótica.
El verdadero mérito no está en los siete tiros, sino en quién preparó el terreno
Lo relevante del experimento es que la habilidad quedaba fuera de la distribución con la que se entrenó el modelo, de modo que Argon tuvo que deducir la física del lanzamiento observando a un humano en lugar de recibir una demostración preparada.
Como respaldo numérico, la compañía recurre al banco de pruebas ERQA, que mide la capacidad de un modelo para entender y resolver problemas físicos y espaciales en entornos tridimensionales. Ahí Argon alcanza un 87 % apoyándose únicamente en razonamiento, una marca que, siempre según Google, supera al resto de modelos de frontera.
Esta demostración llega como un pilar más de un lanzamiento que arrancó a comienzos de octubre. Argon es el modelo con el que Google busca recortar distancias frente a GPT-6 Astra y Claude Opus 5.5. Tiene una ventana de generación ampliada hasta el millón de tokens de salida frente al límite previo de 64.000 y resultados destacados en contextos muy extensos, donde firma un 84,2 % en GraphWalks.
Antes de abrirlo al exterior, la compañía ya lo había puesto a trabajar en su propia infraestructura, con agentes que reorganizaron la gestión de memoria en servidores en producción y liberaron más de 300 TiB de RAM. Google ha detallado el resto de experimentos de robótica, incluido el control de un cuadrúpedo Spot de Boston Dynamics y la reconstrucción de gemelos digitales a partir de bocetos a mano, en su blog para desarrolladores.
Fin del Artículo. ¡Cuéntanos algo en los Comentarios!