Panasonic detalla T-Rex, una IA que permite a los robots corregir sus movimientos mediante el tacto
por Manuel Naranjo
Panasonic ha comunicado los resultados de T-Rex, un sistema de inteligencia artificial que permite a un robot corregir sus movimientos a partir del contacto que detecta en los dedos. La tecnología combina visión y lenguaje con información táctil para ajustar la manipulación mientras el robot trabaja con un objeto.
El desarrollo reúne a Panasonic R&D Company of America e investigadores de la Universidad de California en Berkeley, NVIDIA, Stanford, Sapienza de Roma e ItalAI. El trabajo académico ya estaba publicado en junio. El anuncio de hoy detalla sus resultados y las aplicaciones previstas antes de su presentación en la conferencia CoRL, del 9 al 12 de noviembre en Austin.
El movimiento se corrige sin volver a procesar las cámaras
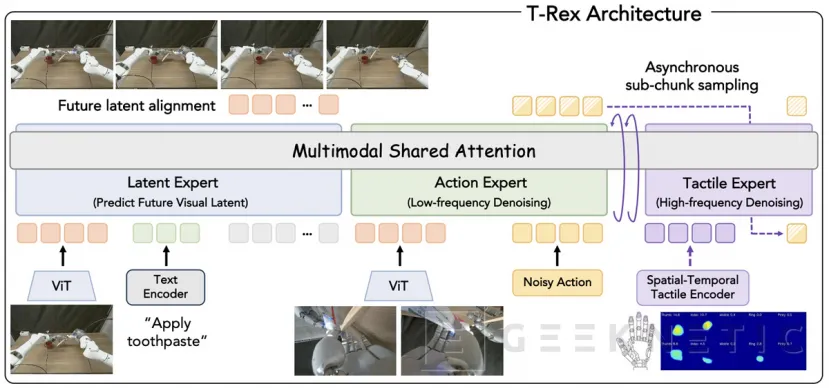
T-Rex responde al nombre Tactile-Reactive Dexterous Manipulation. Parte de un modelo de visión, lenguaje y acción, conocido como VLA, que interpreta imágenes e instrucciones para generar movimientos. A esa planificación añade un mecanismo que utiliza las señales de los dedos para corregir la acción en marcha sobre el objeto.
La diferencia está en la frecuencia de trabajo. Panasonic sitúa la generación general de movimientos en unos 5 Hz, mientras que las correcciones táctiles funcionan a unos 20 Hz. Son cinco y veinte actualizaciones por segundo, respectivamente. El robot puede reaccionar al contacto varias veces entre dos actualizaciones de la planificación visual.
Así, si un objeto empieza a deslizarse o el robot lo presiona demasiado, el sistema dispone de información para ajustar la acción sin repetir todo el procesamiento de las cámaras. La visión sigue indicando qué tarea debe realizar y dónde están los objetos; el tacto aporta datos sobre lo que ocurre al sujetarlos.
La arquitectura procesa también cómo evolucionan las señales táctiles con el tiempo. Ese historial permite representar cambios en la fuerza y en el contacto que una lectura aislada podría pasar por alto durante la manipulación.
Una plataforma con dos brazos y sensores en diez dedos
Los investigadores han utilizado un Dexmate Vega-1 con dos brazos de siete grados de libertad y dos manos Sharpa Wave de 22 grados de libertad cada una. La plataforma suma 58 grados de libertad y tiene sensores táctiles en las puntas de los diez dedos.
La recogida de datos combina una cámara situada en la cabeza con otras dos en las muñecas. Junto a las imágenes se registran el estado del robot, sus acciones y las instrucciones, además de información de fuerza y deformación en los dedos. Los registros están sincronizados para relacionar cada movimiento con el contacto que produce.
El conjunto de entrenamiento reúne más de 7.700 episodios y unas 100 horas de manipulación. Para obtener variedad, el equipo combinó más de 200 objetos cotidianos con 22 acciones básicas. El enfoque busca aprender movimientos reutilizables que después puedan formar parte de tareas más largas.
El entrenamiento comienza con 22.889 horas de vídeos humanos en primera persona. Después incorpora los datos del robot con tacto y termina con un ajuste específico de unas 100 demostraciones por tarea. El repositorio oficial distingue el conjunto completo recopilado de la parte publicada: ofrece unas 50 horas de datos, junto con código y puntos de control del modelo.
Un 65 % de éxito medio en tareas de contacto
La evaluación incluye 12 tareas físicas que requieren controlar la fuerza o manipular objetos deformables. Entre las demostraciones figuran pasar páginas, trasladar un huevo, aplicar pasta de dientes, abrir una cerradura con una llave y enroscar una bombilla.
Panasonic comunica un 65 % de éxito medio, frente al 35 % de EgoScale, el método de referencia con mejor resultado en la comparación. La diferencia es de 30 puntos porcentuales. Al retirar la información táctil de T-Rex, el resultado baja al 42 %, una caída de 23 puntos que permite medir su aportación dentro de esta evaluación.
Las pruebas muestran también que las tareas tienen dificultades distintas. Sujetar un objeto sin dañarlo no resuelve necesariamente los pasos siguientes: hay que orientarlo y colocarlo en el lugar adecuado. La página del proyecto documenta casos en los que el robot conserva intacto el huevo, pero falla al depositarlo en la bandeja.
Otros fallos incluyen una llave que se desliza durante la operación, una bombilla que choca con la base y una presión excesiva al sacar pasta de dientes. Son limitaciones observadas por los propios desarrolladores, aunque el promedio mejore frente a los métodos comparados.
Panasonic apunta a fabricación y logística
Panasonic plantea utilizar esta tecnología en operaciones como insertar o retirar componentes y realizar tareas de atornillado. También menciona la manipulación de artículos blandos o frágiles en logística, donde las condiciones de contacto cambian durante la operación.
Por ahora, los resultados corresponden a una plataforma de investigación y a las tareas evaluadas por sus autores. T-Rex todavía presenta dificultades en trabajos largos con tolerancias estrechas, y sus desarrolladores señalan problemas de calibración de los sensores y la falta de tacto distribuido por toda la palma. Panasonic no ha anunciado un robot comercial basado en el sistema ni una fecha de implantación industrial.
Fin del Artículo. ¡Cuéntanos algo en los Comentarios!